


Mopesi ya gripper ya robot na yo ya mosala .
Changzhou Heli Automation Technology Co., Ltd., oyo esalemaki na 2022, ezali na mayele ya kosala ba composants ya automatisation ya robot industriel, kopesaka moko-Botika bopesi ya ba pièces ya automation. Société yango ezali ko cibler précisément ba demandes ya marché, ko mettre en œuvre contrôle stricte ya qualité, mpe ko continuer ko optimiser chaîne d’approvisionnement na yango mpe ba capacités ya R&D mpo na ko livrer ba solutions ya composante ya automatisation fiable na nzela ya professionnalisme mpe innovation.


Catégories ya biloko .
Biloko ya sika .


Pona nini pona biso .
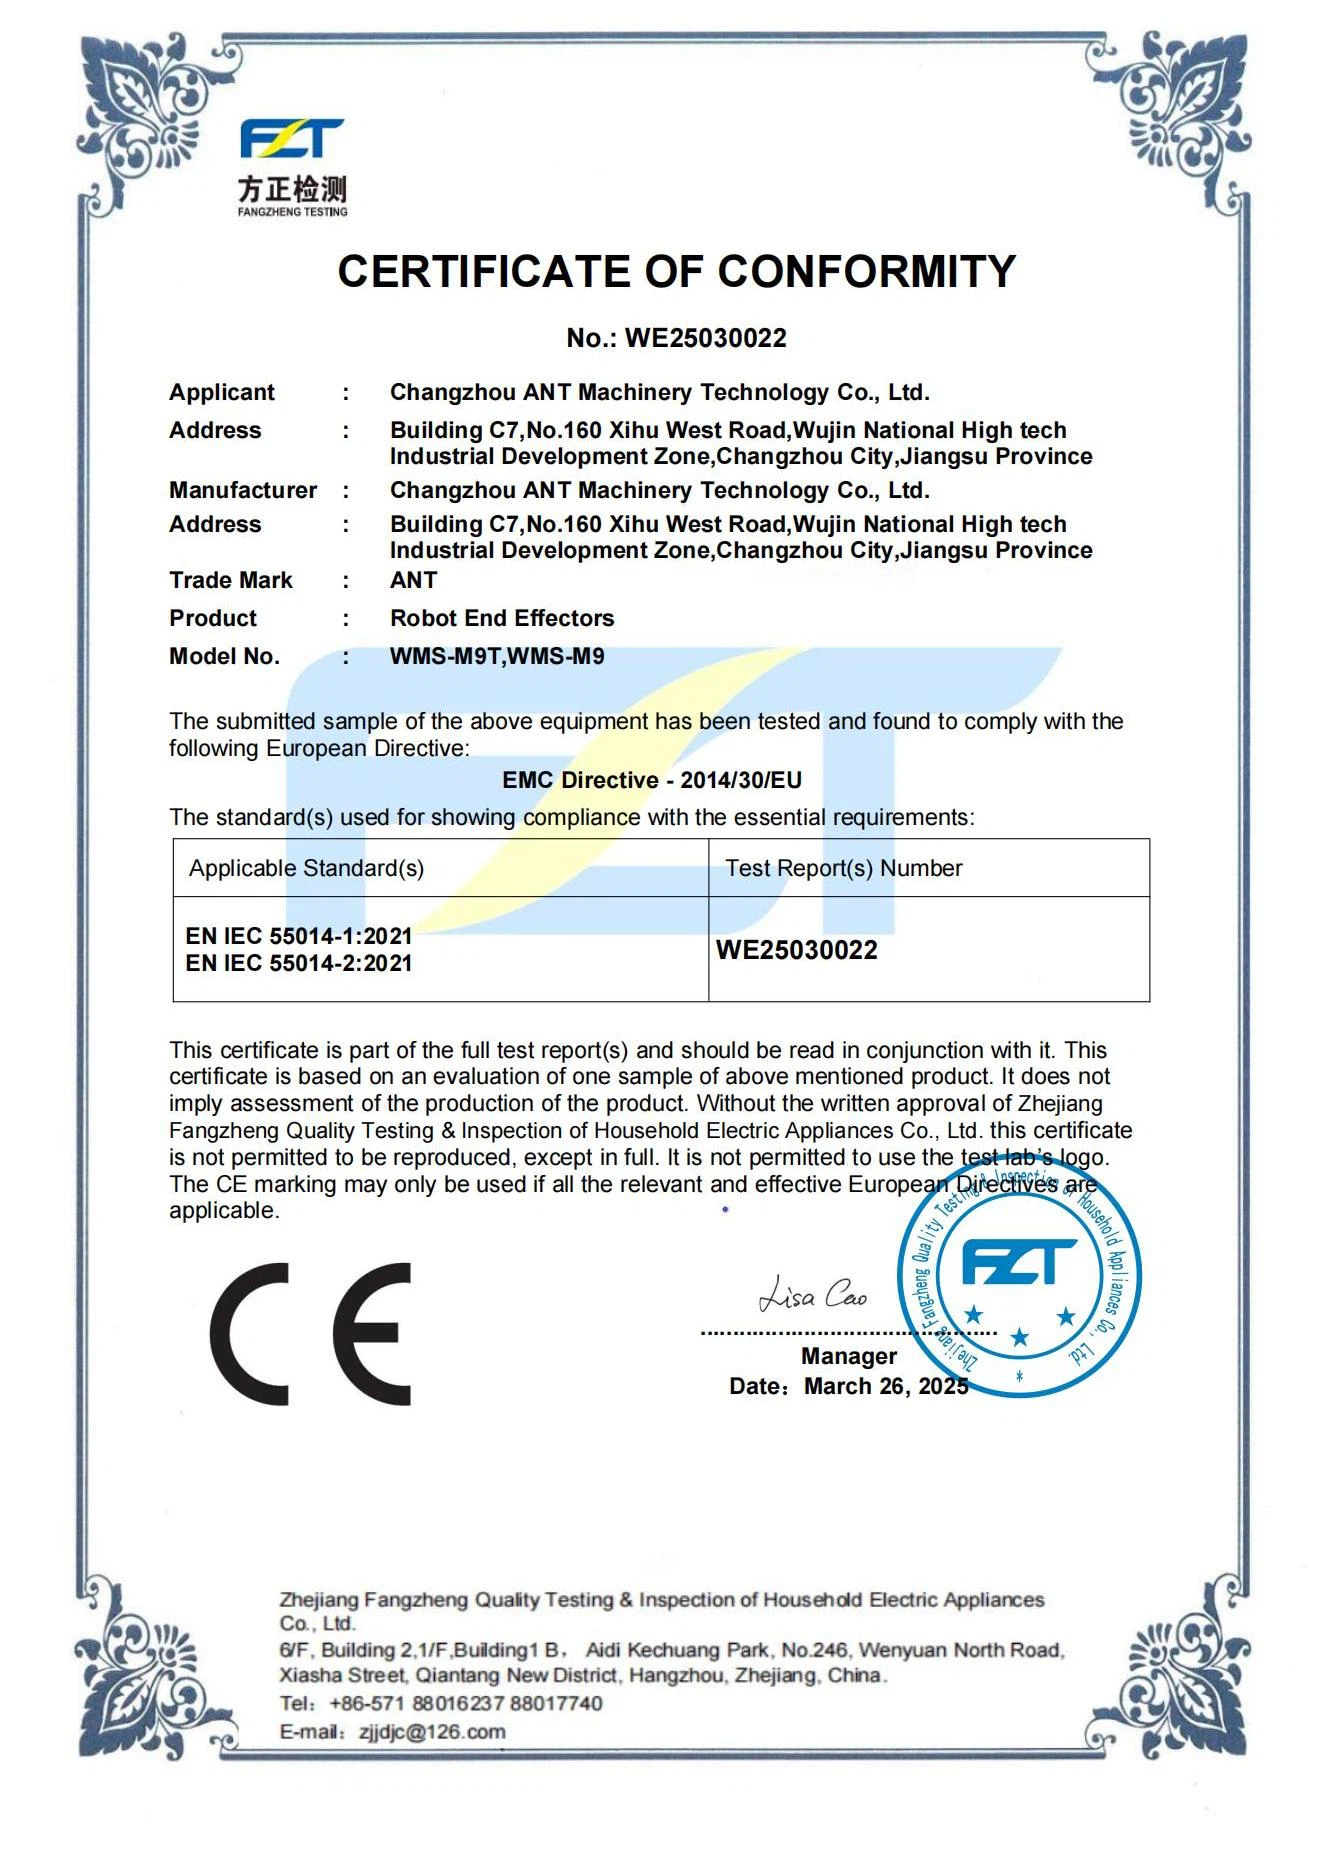
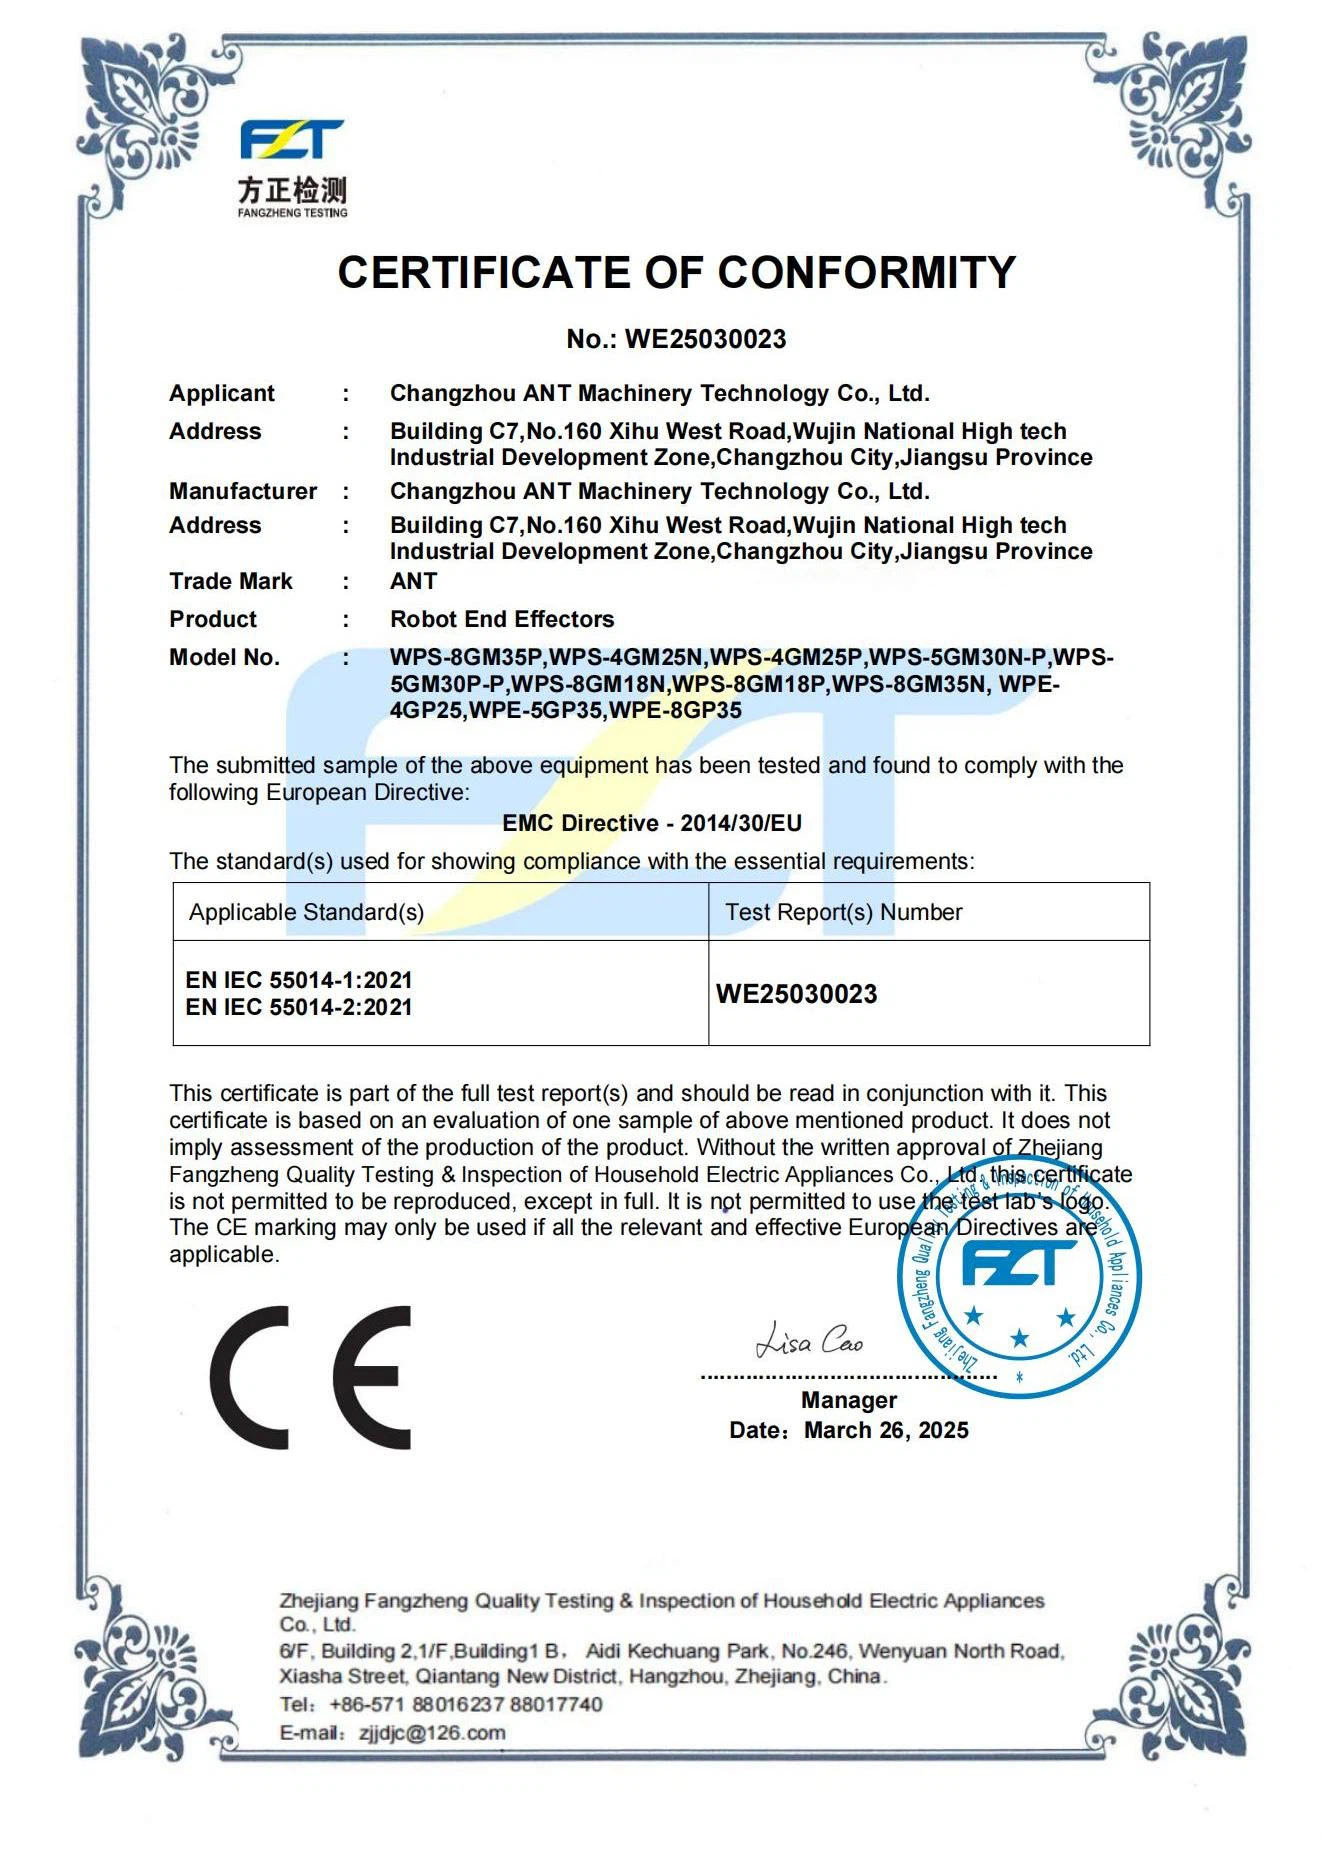
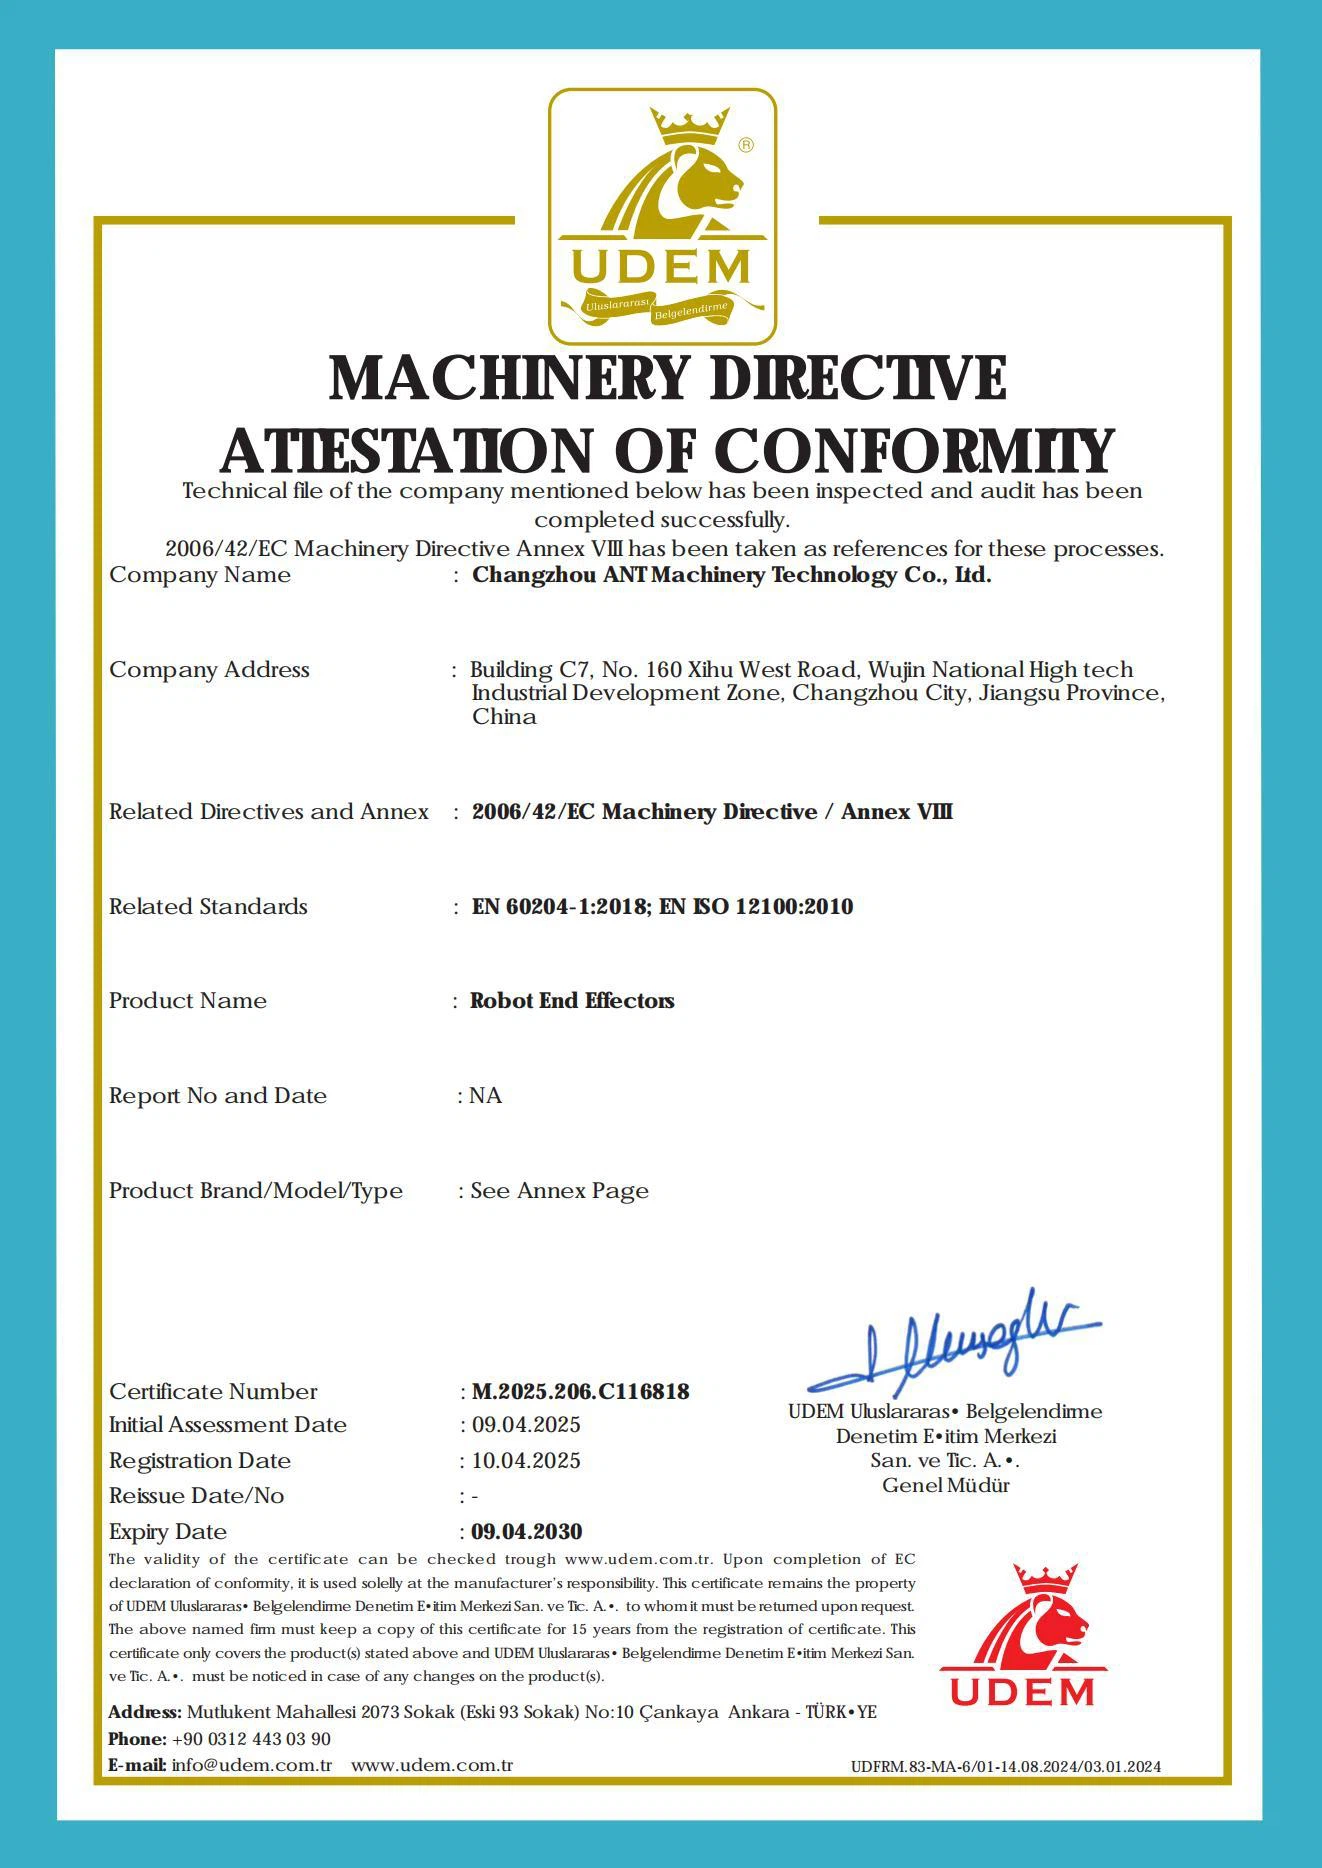
Certificat na biso .
(1) Certificat de conformité (2) Rapport ya test ya CE EMC (3) Directive ya machine Attestation ya conformité .
Qualité excellente .
Tozali kosala ete mibeko ya botali ya makasi na eteni nyonso ya mosala na biso, lokola tondimi ete lolenge ezali na ntina mingi.
Prix raisonnable .
Tozali na équipe ya kosomba ya professionnel mpe équipe ya coût, koluka kokitisa ba coûts mpe ba profits, mpe kopesa yo prix ya malamu.
Mosala ya kokoka .
Na expérience ya bomengo mpe moko-to-Service moko, tokoki kosalisa yo opona biloko mpe koyanola na mituna ya tekiniki.oyo esalaka lokola motuya ya ntina-Litomba ya kobakisa mpo na bakiliya na biso.
Gripper ya mosapi mibale .
Deux gripper ya mosapi, deux doigts parallèles mécanique gripper adopte design intégré, na ba fonctions ya contrôle ya force ya précision mpe ba fonctions ya contrôle ya position, AVC ya munene, panne ya puissance self{0}}Locking, mpe ebongi mpo na ba robots coopératifs ya monene.Automation na nzela ya manipulateur ezali tendance ya ba temps. Ekoki kaka te kobongisa efficacité ya mosala, kosala que processus ya production ezala mbangu, kasi mpe kosala valeur ya likolo lokola fournisseur moko-Stop na domaine ya ba composants ya automation, TM epesaka marché ba modèles ndenge na ndenge ya kaka ba grippers électriques, oyo ekoki ko réaliser changement ya mbangu ya manuel, ko compléter changement ya mbangu na ba minutes, ko réduire coût na yo mpe ko réduire ba arrêts na changement ya outil oyo esalemi na changement ya outil.
|
Paramètre . |
Mosala |
|
Per-Saque ya ba jaw . |
2-8mm (16mm total ya bofungoli) |
|
Force ya kosukisa . |
42-1004N |
|
Force ya kofungola . |
46-1146N |
|
Fréquence ya Max . |
120Hz (Cycle ya ba 0,025) . |
|
Kilo |
0,06-0,96kg |
|
Temp range . |
-10 degré na 60 degrés . |
|
Range ya pression . |
1-6 bar / 2-6 bar . |
Avantages ya 2-finger parallèle gripper .
Precision na kosimba .
Gripper parallèle ya 2 misapi esalemi mpo na kosimba biloko oyo ezali na bosikisiki mingi, na nzela ya mouvement na yango ya mosapi oyo ezali parallèle. Ezaleli oyo ezali kosala ete action ya kosimba ezala stable mpe contrôlé, ko minimiser glissement mpe kobongisa bosikisiki ya mosala oyo ezali kosalema. Likoki ya Gripper ya ko s’adapter na ba taille mpe ba shapes ndenge na ndenge ekomisaka yango idéal mpo na ba opérations délicates mpe complexes.
versatilité na kati ya ba industries .
Ezala na assemblage ya mituka, na électronique, na emballage, to na manipulation ya matériel, lolenge oyo ya gripper ezali na ba applications ya minene. Ekoki kosimba biloko oyo ezali kolɛmba, na ndakisa biloko ya elektroniki, to biloko ya kilo lokola biloko ya bibende. Likoki na yango ya kosala na bisika ndenge na ndenge esalaka ete ekɔta na ndenge ya malamu mpenza na makambo ndenge na ndenge oyo esalemaka na baizini.
Conception compacte et légère .
Moko ya bantina minene oyo esalaka ete básalela mingi ba grippers parallèles ya misapi 2 na ba robots industriels ezali ndenge oyo esalemi na ndenge ya moke. Nature na bango ya léger epesaka bango nzela ya kozala intégré na ba bras robotiques sans kobakisa bulk inutiles, kosala bango parfaits mpo na ba espaces serrés mpe ba opérations rapides.
Bokiti ya ntango ya bozangi mosala mpe bobakisami ya bobimisi .
Na ko automatiser processus ya kosimba, gripper ya 2 misapi ekitisaka ba chances ya erreur ya moto, na ndenge wana ekitisaka temps d’arrêt. Yango ememaka na mosala ya malamu koleka, na bobimisi ya likolo, mpe na nsuka, bobakisami ya bobimisi na bisika ya bokeli.
Bosali malamu ya nguya .
Ba 2}}ba grippers parallèles ya misapi ya mikolo oyo ya mikolo oyo ezali pneumatique, elingi koloba basalelaka mopepe compressé mpo na kosala. Méthode oyo ezali na énergie mingi te, ekitisaka ba coûts ya exploitation tout en gardant performance ya makasi mpe ya kozala na confiance.
Lolenge ya gripper ya mosapi mibale .
Mibale ya pneumatique-Ba grippers ya mosapi .
Lokola mopɛpɛ oyo enyatami, misapi yango mibale etambwisami na cylindre. Bazali kopesa ntango ya koyanola nokinoki (milliseconde) mpe ntalo moke, kasi nguya na bango ya kosimba ezali na bopusi ya kokita ya pression ya mopepe, oyo ezali kosala ete bosikisiki ya nse ezala moke.
Electric mibale-Ba grippers ya mosapi .
oyo etambwisami na motɛ́lɛ ya servo to ya makolo, koningana na yango ebongwanaka na nzela ya engrenages, vis ya plomb, to lingenda ya boyokani. Bazali kopesa précision ya contrôle ya likolo (±0.01mm repetibilité) mpe programmabilité, kasi ezali ntalo mingi.
Hydraulique mibale-Ba grippers ya mosapi .
Kosalela mafuta ya hydraulique lokola moyen, misapi mibale etambwisami na cylindre hydraulique. Bazali kopesa nguya ya kosimba makasi (tii na bankóto ya ba Newtons) mpe ebongi mpo na biloko ya mosala ya kilo mingi, kasi ebongiseli na yango ezali na mindɔndɔ́ mpe ezali na likoki ya kofukama.

Ba applications ya gripper ya misapi mibale .


Fabrication ya mituka: ya likolo-Assemblage ya précision mpe kosimba flexible
Manipulation ya bloc ya moteur, ensemble ya plateau ya pile, installation ya verre ya fenêtre, etc. Capteurs de pression Moniteur ya stress ya pièce de travail en temps réel et ajuster automatiquement le couple de serrage.
3C Electronics: Micron-Positionnement ya niveau mpe non-Manipulation ya kobebisa
Assemblage ya puce, gripping ya cadre ya téléphone portable, test ya carte de circuit, etc. gripper ya mibale-Gripper ya creux ya mosapi, contrôlé na micron-Technologie ya servo ya niveau, ebatelaka erreur ya placement ya puce ya 0.5mm x 0.5mm na kati ya ±0.01mm, ekokisaka ba exigences ya makasi ya industrie ya semi-conductrice.
Matériel médical: Sensibilité ya force mpe fonctionnement ya sécurité .
Presse roulement sphérique-Kobongisa, ensemble ya instrument ya lipaso, manipulation ya implant, etc.. Conception évaluée IP67{3}}azali ko assurer fonctionnement stable na présence ya ba éclaboussures ya fluides ya kokata mpe ba environnements ya cleanroom, kopekisa contamination croisée.
Emballage ya bilei: ya likolo{0}}Sited ya mbangu mpe boyokani ya bopeto .
Emballage ya chocolat, palletisation ya biscuit, transfert ya mapa, etc. Mibale-Gripper électrique parallèle ya mosapi, elongo na système ya vision AI, esilisaka planification ya nzela ya kosimba na 0,2 secondes, ekitisaka temps ya chargement mpe ya déchargement na produit moko na 1,5 secondes mpe ematisaka temps ya cycle ya production na 40%.
Aerospace: kilo-Load handling mpe esika ya molai .
Traitement ya lame ya avion ya munene, assemblage ya réservoir ya carburant ya fusée, gripping ya composant satellite, etc.. Soki tokokanisi yango na ba grippers pneumatiques traditionnels, système oyo ezo consommer 30% moins d’énergie mpe e supportaka fonctionnement na ba environnements extrêmes oyo ebandi na -20 degrés ti na 60 degrés .
Logistique et entrepôt: triage intelligent et paletisation flexible .
Emballage gripping, empilement ya boîte, accomplissement ya commande, etc. Ba capteurs ya laser intégré, détection ya force, mpe ba capteurs ya vision epesaka positionnement ya solo-temps 3D ya mosala mpe e compenser automatiquement ba erreurs ya positionnement na se na 0.1mm.
Bolukiluki mpe mateya: Formation ya ba robots mpe validation ya algorithme .
Test ya stratégie ya grasping ya apprentissage ya renforcement, humain-Robot ba expériences collaboratives, formation ya bras robotique, etc. Ezali ko soutenir intégration rapide na ba plateformes ya recherche.
Installation mpe kosala mosala ya gripper ya misapi mibale .

Configuration ya paramètre cinématique .
TCP (point de centre d'outils) calibration .
Salelá tracker ya laser to micromètre mpo na kosala calibration ya système ya coordonnées ya mosapi ya mosapi ya gripper mpo na kosala ete trajectoire ya robot ekokana na esika ya kosimba mpenza.
Miango ya nzela ya koboya mikakatano .
Na bisika ya kokangama (lokola assemblage ya kati ya motuka), esengeli kotia ndelo ya angle ya gripper (ndakisa, moke to ekokani na 120 degré ) mpo na kopekisa bokutani na eloko ya mosala to bisaleli.
Compatibilité ya interface électrique .
Matching ya signal .
Mpo na ba grippers électriques, sala que protocole ya contrôle (ndakisa, Ethercat, Modbus TCP) ezala compatible na contrôleur ya robot mpo na ko éviter ba retards ya communication oyo ekoki kosala ba mouvements asynchrones.
Stabilité ya alimentation ya puissance .
Ba grippers ya likolo{0}}Power grippers esengaka module ya alimentation indépendante mpo na kopekisa jitter oyo esalemi na ba fluctuations ya tension (ndakisa, na kati ya ±5%).
Opération Utilisation ya gripper ya misapi mibale .
Contrôle ya force dynamique .
Matériaux oyo ezali kosimba motema:Double fermé-Control ya force/déplacement ya boucle esalelamaka mpo na ko appliquer malembe malembe force na vitesse ya 0,3 n/s mpo na kopekisa ba pièces de travail ya fissures lokola verre na céramique.
Anti-Esanga ya kogumbama:Ba textures ya silicone to ba kopo ya vide ebakisami na nsɔngɛ ya misapi mpo na komatisaka coefficient ya friction (μ monene to ekokani na 0,8) mpo na kopekisa ba pièces de travail ya kilo e glisser.
Ba mécanismes ya protection ya sécurité .
Eyano ya kopekisa likambo ya mbalakaka:Gripper esengeli kosangisa fonction ya couple ya sécurité (STO), kokata sortie ya puissance na kati ya 0,2 ms na conformité na ISO 10218-1.
Bomonisi ya bokutani:Bolandeli ya seuil ya courant (ndakisa, koleka 150% ya courant nominale) esalelami pona kobatela structure mécanique pe pièce de travail. Gripper ya mosapi mibale .
Configuration ya paramètre cinématique .
TCP (esika ya katikati ya esaleli) Calibration:Salelá tracker ya laser to micromètre mpo na kosala calibration ya système ya coordonnées ya mosapi ya mosapi ya gripper mpo na kosala ete trajectoire ya robot ekokana na esika ya kosimba mpenza.
Planification ya nzela ya ko éviter obstacle:Na bisika ya kokangama (lokola assemblage ya kati ya motuka), esengeli kotia ndelo ya angle ya gripper (ndakisa, moke to ekokani na 120 degré ) mpo na kopekisa bokutani na eloko ya mosala to bisaleli.
Compatibilité ya interface électrique .
Koyokana ya bilembo:Mpo na ba grippers électriques, sala que protocole ya contrôle (ndakisa, Ethercat, Modbus TCP) ezala compatible na contrôleur ya robot mpo na ko éviter ba retards ya communication oyo ekoki kosala ba mouvements asynchrones.
Stabilité ya alimentation ya puissance:Ba grippers ya likolo{0}}Power grippers esengaka module ya alimentation indépendante mpo na kopekisa jitter oyo esalemi na ba fluctuations ya tension (ndakisa, na kati ya ±5%).
Kobongisa
Ba cycles ya lubrification na ya bopeto .
Gripper ya pneumatique:Bozongisa filtre ya mopepe na ngonga nionso 500 mpo na kopekisa mafuta-Ba mélanges ya mayi ebebisa ba murs ya cylindre.
Gripper ya kura:Re-Lubricate na graisse ya likolo{1}}Temperature (lokola Molykote X-5) na ngonga nionso ya 2000 mpo na kokitisa kolata engrenages.
Bokambami ya bomoi ya eteni ya ntina .
Moteur ya servo:Talá mbala na mbala bosikisiki ya makanisi ya Encodeur. Remplacer soki erreur ya positionnement eleki 0.1mm.
Calibration ya capteur:Recalibrer capteur ya pression na nzela ya poids standard chaque 6 mois mpo na ko assurer précision ya contrôle ya force na kati ya ±1%.
Ba certificats .
FAQ .
Lokola moko ya ba fabricants mpe ba fournisseurs ya liboso ya gripper ya robot na Chine, toyambi yo na esengo mpo na kosomba gripper robotique ya qualité ya likolo oyo esalemi na Chine awa na usine na biso. Pona service personnalisé, contacter biso sikoyo.
